(신규 모집) AI 기반 제어 및 디지털 트윈 관련 2/3학년 학부연구생 모집
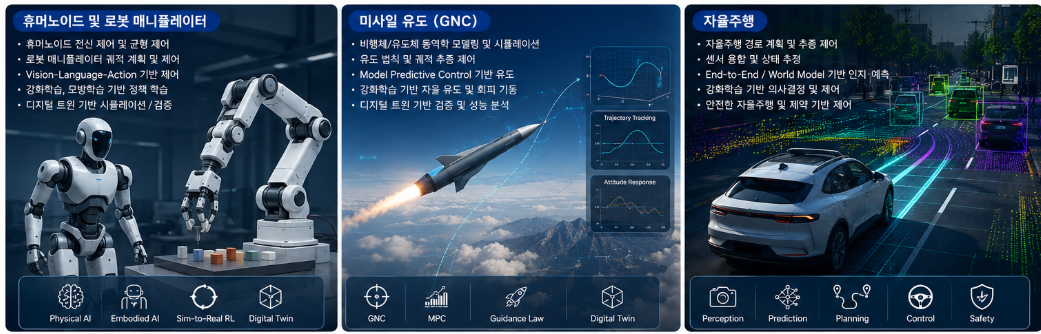
최근 로봇 및 자율 시스템 연구는 단순한 제어기 설계를 넘어, Physical AI, Embodied AI, Robot Foundation Model, World Model, Sim-to-Real Reinforcement Learning, Digital Twin 기반 학습 및 검증으로 빠르게 확장되고 있습니다. 본 연구실은 이러한 최신 연구 흐름에 맞춰 로봇/항공/자동차 분야에 적용하기 위한 연구를 수행하고 있습니다.
모집 대상
- 2학년 또는 3학년 학부생
- 로봇(1~2명), 자율주행(1~2명), 드론·미사일(1~2명) 에 관심 있는 학생
- 이론 학습과 시뮬레이션/실험 구현을 함께 경험하고 싶은 학생
인재상 (Culture)
- 성실하고 꾸준히 성장하고자 하는 학생
- 새로운 기술을 배우는 데 열정적인 학생
- 주어진 문제를 능동적으로 해결하려는 학생
- 논문, 코드, 시뮬레이션, 실험을 연결해보고 싶은 학생
연구 분야
본 연구실에서는 로봇 및 자율 시스템을 대상으로 모델 기반 제어, 학습 기반 제어, 강화학습, 상태 추정, 경로 계획, 궤적 추종, 디지털 트윈 기반 검증 연구를 수행합니다.
연구 주제
1. 휴머노이드 로봇 및 로봇 매니퓰레이터 (1~2명)
- 디지털 트윈 기반 로봇 시뮬레이션 환경 구축
- 휴머노이드 로봇의 전신 동역학 모델링 및 보행 제어
- 로봇 매니퓰레이터의 궤적 생성 및 폐루프 제어
- Vision-Language-Action 기반 로봇 제어 기초 연구
- Imitation Learning 및 Reinforcement Learning 기반 로봇 정책 학습
- Sim-to-Real 기반 로봇 제어 알고리즘 검증
2. 유도·항법·제어(GNC) 및 자율 비행체 (1~2명)
- 비행체/유도체의 동역학 모델링 및 시뮬레이션
- 유도 법칙 및 궤적 추종 제어 알고리즘 연구
- Model Predictive Control 기반 유도·제어
- 강화학습 기반 자율 유도 및 회피 기동 시뮬레이션
- 디지털 트윈 기반 유도·제어 알고리즘 검증
- MATLAB/Simulink 기반 GNC 시뮬레이션 환경 구축
3. 자율주행 및 자율 시스템 (1~2명)
- 자율주행 차량의 경로 계획 및 경로 추종 제어
- 상태 추정, 센서 융합, 위치 추정 알고리즘 연구
- End-to-End Autonomous Driving 기초 연구
- World Model 기반 자율주행 시뮬레이션 및 예측
- 안전 제약을 고려한 자율주행 제어
- ROS/micro-ROS 기반 자율 시스템 구현
연구 환경
- 로봇, UAV/UGV 및 자율 시스템 관련 실험 장비 보유
- 제어 이론 – 동역학 모델링 – 시뮬레이션 – 실험을 연결하는 연구 파이프라인 보유
- MATLAB/Simulink 기반 모델링 및 제어 시뮬레이션 환경
- Python 기반 AI/강화학습 및 로봇 시뮬레이션 환경
- ROS, micro-ROS, C/C++, 임베디드 시스템 기반 실험 플랫폼 구축 경험 가능
- 디지털 트윈 기반 가상 실험 및 제어 검증 환경 구축
- 퀘스트 형태의 마일스톤을 해결하며 단계적으로 연구 역량을 성장시키는 구조
우대사항
- 휴머노이드, 로봇 매니퓰레이터, 자율주행, 유도·제어, 디지털 트윈 분야에 관심 있는 학생
- 로봇/항공/자동차 제어 분야의 기초 배경 지식이 있는 학생
- 선형대수, 동역학, 제어공학을 배우고 있거나 관심 있는 학생
- MATLAB/Simulink 사용 경험이 있는 학생
- Python, C/C++ 프로그래밍 경험이 있는 학생
- ROS, micro-ROS, 임베디드 시스템 경험자 환영
- 강화학습, 딥러닝, 컴퓨터비전, 자율주행 시뮬레이션 경험자 환영
참여 후 기대 경험
- 최신 로봇 및 자율 시스템 연구 흐름 이해
- 제어 이론과 AI 기반 제어의 연결 경험
- MATLAB/Simulink, Python, ROS 기반 시뮬레이션 및 구현 경험
- 논문 읽기, 코드 분석, 실험 설계, 결과 정리 경험
- 학부연구생 단계에서 실제 연구 프로젝트에 참여할 수 있는 기회